
PMU: guia prático para automação elétrica
PMU: guia prático para automação elétrica. Veja aplicações, parâmetros essenciais, critérios de engenharia, testes e diagnóstico em automação elétrica.
Matriz técnica específica — PMU
| Elemento do recorte | O que registrar neste artigo | Evidência mínima |
|---|---|---|
| PMU | Valor/estado real de PMU, unidade ou representação, dependência e efeito esperado dentro de PMU. | captura, log, contador ou medição que mostre o mecanismo em condição normal e degradada |
| sincrofasores | Como sincrofasores interage com PMU: origem, destino, limite, transição ou condição que altera o comportamento. | captura, log, contador ou medição que mostre o mecanismo em condição normal e degradada |
| frequência | Como frequência interage com PMU: origem, destino, limite, transição ou condição que altera o comportamento. | captura, log, contador ou medição que mostre o mecanismo em condição normal e degradada |
| ROCOF | Como ROCOF interage com PMU: origem, destino, limite, transição ou condição que altera o comportamento. | captura, log, contador ou medição que mostre o mecanismo em condição normal e degradada |
Esta matriz é gerada a partir do foco “PMU” e dos pontos técnicos do tema; ela não substitui limites normativos ou de fabricante.
Matriz específica — PMU / visão geral
| Campo/elemento | Valor ou representação | Como fechar a evidência |
|---|---|---|
| PMU · visão geral | valor/estado + unidade | Registrar antes/depois e condição que altera o item. |
| sincrofasores · visão geral | origem/destino | Mostrar onde nasce e onde é consumido. |
| frequência · visão geral | limite/transição | Associar a um sintoma concreto. |
| Evidência · visão geral | captura/log/contador/medição | Repetir o teste e obter o mesmo resultado. |
A matriz foi escolhida pelo foco “PMU” e pela lente “visão geral”; referências normativas e limites de fabricante continuam prevalecendo.
RF — grandezas que tornam “PMU” verificável
| Grandeza | Unidade/campo | Uso concreto |
|---|---|---|
| Potência Tx | dBm | Ponto de partida do orçamento e limite regulatório/equipamento. |
| Ganho de antena | dBi | Compõe EIRP e recepção; validar modelo e polarização. |
| Perdas de feeder/conectores | dB | Explicam diferença entre potência de rádio e energia entregue à antena. |
| RSL / RSSI | dBm | Potência recebida; comparar com sensibilidade e margem. |
| SNR / CINR | dB | Qualidade útil para modulação e capacidade. |
| Margem de enlace | dB | Reserva até o limiar de recepção no pior caso. |
| Fresnel | m | Verificar obstrução geométrica além da linha de visada. |
PMU/PDC/WAMS — campos que definem utilidade do dado
| Campo | Unidade/representação | Teste |
|---|---|---|
| Timestamp | UTC + qualidade temporal | Comparar PMUs e perda/retorno da referência. |
| Magnitude | V ou A | Comparar com instrumento/fonte de teste. |
| Ângulo | graus | Comparar fase relativa com referência sincronizada. |
| Frequência | Hz | Aplicar desvio conhecido e medir erro/latência. |
| ROCOF | Hz/s | Aplicar rampa conhecida e observar resposta. |
| Reporting rate | frames/s | Contar frames e gaps na captura. |
| PDC alignment | ms | Medir atraso/buffer e tratamento de late frame. |
Mapa técnico de PMU: quem produz, quem consome e o que pode falhar
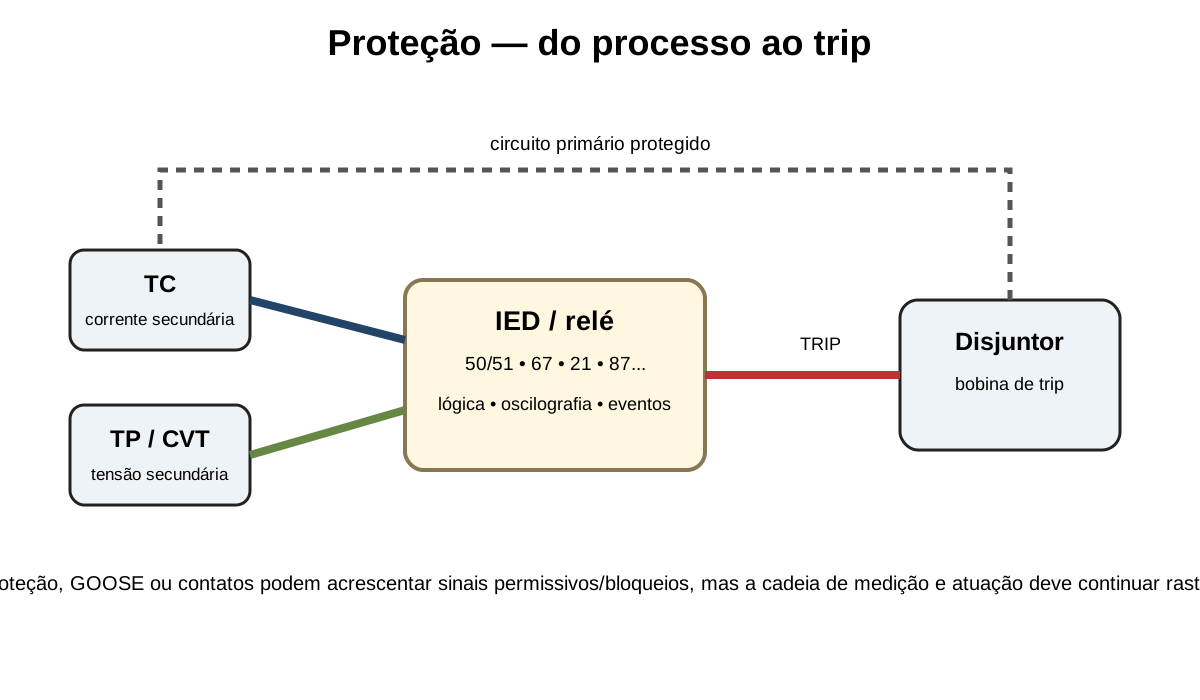
PMU deve ser relacionado à lógica e ao processo elétrico em PMU. Uma explicação completa mostra estímulo, estado lógico, mensagem ou contato associado, decisão de proteção/controle e retorno final, com eventos e oscilografia quando aplicáveis.
No desenho de PMU, localize PMU entre origem e destino e marque quais elementos dependem de frequência, ROCOF, tensão. A definição deve permitir responder quem produz a informação, quem toma a decisão, onde o estado é mantido e qual evidência aparece primeiro quando algo sai do esperado.
A cadeia causal de PMU: o que muda e onde observar
O mecanismo de PMU deve ser descrito como estímulo → aquisição → lógica → comunicação → saída → retorno. Marque sincrofasores, frequência, ROCOF nessa cadeia e associe cada etapa a evento, oscilografia, captura ou contato. Assim é possível separar mensagem entregue de lógica realmente aceita e atuação física efetivamente concluída.
Relacione comunicação à lógica e ao processo elétrico. Cada teste deve mostrar estímulo, entrada, decisão lógica, mensagem, saída e retorno físico ou simulado, mantendo separadas evidências de protocolo e de proteção. Neste artigo, acompanhe sincrofasores, frequência, ROCOF, tensão como uma cadeia causal: condição de entrada → estado interno → decisão → saída → evidência. Esse percurso evita repetir definições e obriga cada bloco do texto a acrescentar um nível novo de explicação.
Parâmetros e campos de PMU: significado, efeito e validação
Os itens abaixo não são apenas nomes de configuração. Para cada parâmetro ou campo, o artigo registra o que ele representa, o efeito prático de um valor/estado incorreto e a evidência usada para confirmar a interpretação. Valores default e faixas exatas que dependem de fabricante ou firmware devem ser confirmados na documentação do equipamento, mas a relação causa → efeito precisa permanecer válida entre implementações.
Ao alterar PMU, mude uma variável por vez e preserve o baseline. Um valor só deve ser considerado adequado quando o efeito esperado aparece na captura, no contador, no log ou no processo e quando a condição degradada continua dentro do requisito.
- frequência — O que é: elemento de engenharia relacionado a PMU dentro de PMU; deve ser identificado pela representação real usada no equipamento/protocolo. Efeito: Seu valor ou estado altera a interação com PMU; documente dependências e limite em vez de copiar um valor de outro projeto. Validar: comparar condição normal e uma alteração controlada usando evento como evidência objetiva.
- ROCOF — O que é: elemento de engenharia relacionado a PMU dentro de PMU; deve ser identificado pela representação real usada no equipamento/protocolo. Efeito: Seu valor ou estado altera a interação com PMU; documente dependências e limite em vez de copiar um valor de outro projeto. Validar: comparar condição normal e uma alteração controlada usando oscilografia como evidência objetiva.
- tensão — O que é: elemento de engenharia relacionado a PMU dentro de PMU; deve ser identificado pela representação real usada no equipamento/protocolo. Efeito: Seu valor ou estado altera a interação com PMU; documente dependências e limite em vez de copiar um valor de outro projeto. Validar: comparar condição normal e uma alteração controlada usando entrada como evidência objetiva.
- corrente — O que é: elemento de engenharia relacionado a PMU dentro de PMU; deve ser identificado pela representação real usada no equipamento/protocolo. Efeito: Seu valor ou estado altera a interação com PMU; documente dependências e limite em vez de copiar um valor de outro projeto. Validar: comparar condição normal e uma alteração controlada usando saída como evidência objetiva.
- fase — O que é: elemento de engenharia relacionado a PMU dentro de PMU; deve ser identificado pela representação real usada no equipamento/protocolo. Efeito: Seu valor ou estado altera a interação com PMU; documente dependências e limite em vez de copiar um valor de outro projeto. Validar: comparar condição normal e uma alteração controlada usando intertravamento como evidência objetiva.
- sincrofasores — O que é: elemento de engenharia relacionado a PMU dentro de PMU; deve ser identificado pela representação real usada no equipamento/protocolo. Efeito: Seu valor ou estado altera a interação com PMU; documente dependências e limite em vez de copiar um valor de outro projeto. Validar: comparar condição normal e uma alteração controlada usando atuação como evidência objetiva.
Da bancada à operação: um cenário para aplicar PMU
Ao estudar PMU em PMU, escolha uma atuação ou bloqueio conhecido. Confirme sincrofasores na origem, identifique a influência de frequência e use ROCOF para correlacionar tempo e resultado. Depois retire deliberadamente uma dependência de comunicação para observar o comportamento seguro esperado.
A liberação de PMU precisa de matriz de causa e efeito, tempos medidos e condições de segurança. Se frequência depende da comunicação, teste perda e retorno do caminho e confirme ROCOF. O parâmetro só ganha significado quando sua consequência elétrica e operacional fica explícita para PMU.
- Definir uma condição normal de PMU e salvar a evidência associada a sincrofasores.
- Escolher uma única variável relacionada a frequência e prever o efeito antes de alterar.
- Repetir o mesmo teste e comparar ROCOF nas mesmas medições ou campos.
- Registrar o critério que permite aceitar, rejeitar ou reverter a configuração de PMU.
Do primeiro contato ao modelo mental correto
Se você está conhecendo PMU agora, localize primeiro o elemento dentro de PMU: quem produz a informação, quem a consome, o que muda durante uma transação e qual evidência aparece quando algo falha. Use sincrofasores, frequência, ROCOF como marcos do fluxo.
Para quem já trabalha com o assunto, a mesma visão serve para revisar fronteiras entre equipamento, protocolo e infraestrutura. O objetivo é conseguir afirmar em qual fronteira cada variável nasce e qual medição distingue comportamento normal, exceção e implementação específica de fabricante.
- Desenhar o fluxo de PMU sem depender da tela do fabricante
- Explicar onde sincrofasores entra e que evidência deixa
- Explicar onde frequência entra e que evidência deixa
- Explicar onde ROCOF entra e que evidência deixa
Critérios objetivos para aceitar PMU em campo
Defina a evidência antes do teste de PMU. Para esta categoria, sinais úteis incluem evento, oscilografia, entrada, saída, intertravamento, atuação. Use estado inicial conhecido, estímulo reproduzível e resultado esperado; quando houver duas pontas, registre as duas, e quando houver gateway/firewall/conversor, registre também a transformação intermediária.
- Validar sincrofasores em condição normal
- Forçar uma condição degradada ligada a frequência
- Confirmar recuperação sem perder estado, evento ou evidência relevante
- Salvar configuração, logs/captura e horário do teste como baseline
Caso bom x caso ruim: isolando a causa em PMU
Não conclua a partir do sintoma sozinho. Para PMU, cruze pelo menos duas fontes de evidência e procure a primeira divergência. Se sincrofasores, frequência, ROCOF estão corretos mas o resultado final continua errado, avance para a próxima fronteira do sistema em vez de alterar novamente um parâmetro já comprovado.
- sincrofasores: registre um caso saudável, um caso com falha e a diferença objetiva em entrada.
- frequência: registre um caso saudável, um caso com falha e a diferença objetiva em saída.
- ROCOF: registre um caso saudável, um caso com falha e a diferença objetiva em intertravamento.
- tensão: registre um caso saudável, um caso com falha e a diferença objetiva em atuação.
Como o conceito se encaixa na arquitetura
Para que PMU seja reproduzível em PMU, transforme a definição em uma cadeia causa → estado → evidência. Compare sincrofasores em condição normal e degradada, verifique a dependência de frequência e use ROCOF como critério de encerramento. O objetivo é justificar a configuração sem depender de “valor que sempre usamos”.
Para entender PMU, desenhe o fluxo completo dentro de PMU: origem da informação, transformação, transporte, recepção e uso final. Marque em cada etapa quais identificadores, estados e temporizações são preservados. Esse mapa transforma uma definição abstrata em arquitetura de engenharia.
Uma boa visão geral também precisa declarar limites. Pergunte o que PMU resolve, o que não resolve e de quais serviços depende. Essa distinção evita usar um mecanismo fora do seu propósito e ajuda a escolher onde medir quando o comportamento real diverge do esperado.
PMU: dados exclusivos deste recorte (visão geral)
No recorte PMU, os elementos sincrofasores e frequência precisam aparecer como dados observáveis, não apenas como conceitos. Registre valor/estado, unidade ou representação, origem, condição que provoca mudança e consequência técnica dentro de PMU.
Na visão geral de PMU, o leitor deve conseguir localizar PMU e sincrofasores no fluxo real e dizer qual componente produz cada evidência.
- PMU: valor/estado + unidade. Registrar antes/depois e condição que altera o item.
- sincrofasores: origem/destino. Mostrar onde nasce e onde é consumido.
- frequência: limite/transição. Associar a um sintoma concreto.
- Evidência: captura/log/contador/medição. Repetir o teste e obter o mesmo resultado.
PMU: dados que precisam existir neste artigo — PMU / visão geral
No mapa funcional de PMU, use tensão para localizar onde o fenômeno nasce e em qual equipamento a evidência deve aparecer. Para que este texto não seja intercambiável com outro tema, o recorte PMU deve ser comprovado por dados próprios. Neste caso, os primeiros identificadores técnicos são PMU, sincrofasores, frequência. Para cada um, registre representação/unidade, valor ou estado observado, dependência e a consequência de estar diferente do esperado. O critério de encerramento para PMU em visão geral é obter o mesmo resultado em novo teste de tensão, mantendo o ponto de medição e a condição inicial.
Para entender PMU sem abstração excessiva, acompanhe sincrofasores da origem ao consumidor e marque a fronteira em que seu estado pode mudar. A evidência escolhida para a lente “visao-geral” é captura, log, contador ou medição que mostre o mecanismo em condição normal e degradada. O leitor deve conseguir reproduzir o teste e apontar qual campo, contador, valor ou transição confirmou a conclusão sobre PMU. Para este artigo de PMU, a evidência ligada a sincrofasores deve ser armazenada com horário, origem e condição de teste, permitindo comparação posterior.
- PMU · visão geral · tensão: PMU: registrar valor/estado, origem, condição normal, condição de falha e evidência reproduzível.
- PMU · visão geral · corrente: sincrofasores: registrar valor/estado, origem, condição normal, condição de falha e evidência reproduzível.
- PMU · visão geral · fase: frequência: registrar valor/estado, origem, condição normal, condição de falha e evidência reproduzível.
- PMU · visão geral · sincrofasores: ROCOF: registrar valor/estado, origem, condição normal, condição de falha e evidência reproduzível.
PMU: potência, perdas e margem que precisam fechar numericamente — PMU / visão geral
Para entender PMU sem abstração excessiva, acompanhe corrente da origem ao consumidor e marque a fronteira em que seu estado pode mudar. Em um enlace RF, potência Tx em dBm, ganho das antenas em dBi, perdas de feeder/conectores em dB, perda de espaço livre e sensibilidade do receptor precisam fechar no mesmo orçamento. A grandeza operacional mais útil é a margem: RSL esperado menos a sensibilidade necessária para a modulação/codificação escolhida. Em micro-ondas, disponibilidade não pode ser inferida apenas de “sinal forte”; chuva, multipercurso, Fresnel e interferência entram no pior caso. Se corrente não reproduzir o comportamento esperado em PMU, a hipótese deve ser revista antes de alterar outra camada do sistema.
A visão geral de PMU fica útil quando frequência é ligado ao fluxo físico/lógico real, e não apenas a uma definição de glossário. No recorte PMU, preserve frequência, largura de canal, EIRP, RSL/RSSI, SNR ou CINR, modulação, taxa, erro/retry e margem. Para zona de Fresnel, a primeira zona no ponto de interesse pode ser estimada por r₁ ≈ 17,32·√(d₁·d₂/(f·d)), com distâncias em km e frequência em GHz. A engenharia costuma buscar boa desobstrução da primeira zona, mas o critério final depende do projeto e do modelo de propagação. O critério de encerramento para PMU em visão geral é obter o mesmo resultado em novo teste de frequência, mantendo o ponto de medição e a condição inicial.
- PMU · visão geral · ROCOF: Registrar Tx (dBm), ganho de antena (dBi), perdas de cabo/conector (dB) e RSL medido (dBm).
- PMU · visão geral · tensão: Correlacionar RSL com SNR/CINR, modulação e taxa; RSL isolado não prova qualidade.
- PMU · visão geral · corrente: Em rádio digital, comparar counters de erro/retry e indisponibilidade com chuva/interferência.
- PMU · visão geral · fase: Em antena, documentar polarização, azimute, tilt, VSWR/return loss e comprimento do feeder.
PMU: fasor, qualidade de tempo e concentração de dados — PMU / visão geral
A visão geral de PMU fica útil quando fase é ligado ao fluxo físico/lógico real, e não apenas a uma definição de glossário. PMU mede fasores sincronizados no tempo e entrega grandezas como magnitude, ângulo, frequência e ROCOF; a utilidade depende da qualidade temporal. IEEE C37.118 é a família de referência mais associada a synchrophasors. Um PDC recebe streams de múltiplas PMUs, alinha por timestamp e encaminha conjuntos coerentes; WAMS usa essa visão ampla para monitoramento do sistema elétrico. Para este artigo de PMU, a evidência ligada a fase deve ser armazenada com horário, origem e condição de teste, permitindo comparação posterior.
No mapa funcional de PMU, use ROCOF para localizar onde o fenômeno nasce e em qual equipamento a evidência deve aparecer. Para PMU, registre station/stream ID, taxa de reporte em frames/s, timestamp, time quality, magnitude/ângulo, frequência e ROCOF. No PDC, registre buffer/alignment window, stream atrasado e descarte/late frame. Um gráfico bonito não prova sincronismo: compare a diferença temporal entre PMUs e provoque perda da referência de tempo para observar flags de qualidade. Se ROCOF não reproduzir o comportamento esperado em PMU, a hipótese deve ser revista antes de alterar outra camada do sistema.
- PMU · visão geral · frequência: PMU: magnitude, ângulo em graus, frequência em Hz, ROCOF em Hz/s e timestamp.
- PMU · visão geral · ROCOF: Registrar reporting rate em frames/s e perda/late frames por stream.
- PMU · visão geral · tensão: PDC: medir alignment/buffer delay e critério para frame atrasado.
- PMU · visão geral · corrente: Testar perda GNSS/PTP e conferir mudança de time quality antes de usar o dado em decisão.
Continue estudando
Os próximos conteúdos foram escolhidos para formar uma sequência técnica, relacionando fundamento, configuração, diagnóstico e aplicação.