
GPS / GNSS: parâmetros que realmente importam no campo
GPS / GNSS: parâmetros que realmente importam no campo. Veja aplicações, parâmetros essenciais, critérios de engenharia, testes e diagnóstico em automação elétrica.

Satélite — bandas L/C/Ku/Ka e efeito de engenharia
| Banda | Faixa IEEE aproximada | Comportamento prático | O que medir |
|---|---|---|---|
| L | 1–2 GHz | Boa robustez atmosférica; largura de banda mais limitada em muitos serviços móveis | RSL, SNR/EbN0, ocupação e latência. |
| C | 4–8 GHz | Alta robustez à chuva; antenas normalmente maiores | Margem, interferência, cross-pol e potência. |
| Ku | 12–18 GHz | Antenas menores; rain fade mais relevante que em C | RSL/EbN0 durante chuva, ACM/FEC e margem. |
| Ka | 26,5–40 GHz | Maior capacidade potencial e maior sensibilidade a chuva | ACM, fade margin, potência e disponibilidade por clima. |
As alocações de uplink/downlink variam por serviço e região; a tabela usa as faixas IEEE como referência de engenharia.
Matriz específica — GPS / GNSS / parâmetros
| Campo/elemento | Valor ou representação | Como fechar a evidência |
|---|---|---|
| NTP · parâmetros | UDP 123 | Peer, stratum, offset e delay. |
| PTP event · parâmetros | UDP 319 | Sync/Delay_Req e timestamping. |
| PTP general · parâmetros | UDP 320 | Follow_Up/Announce e estado. |
| PTP L2 · parâmetros | EtherType 0x88F7 | Confirmar PTP direto sobre Ethernet quando usado. |
A matriz foi escolhida pelo foco “GPS / GNSS” e pela lente “parâmetros”; referências normativas e limites de fabricante continuam prevalecendo.
GPS / GNSS no sistema: o problema que esta função resolve
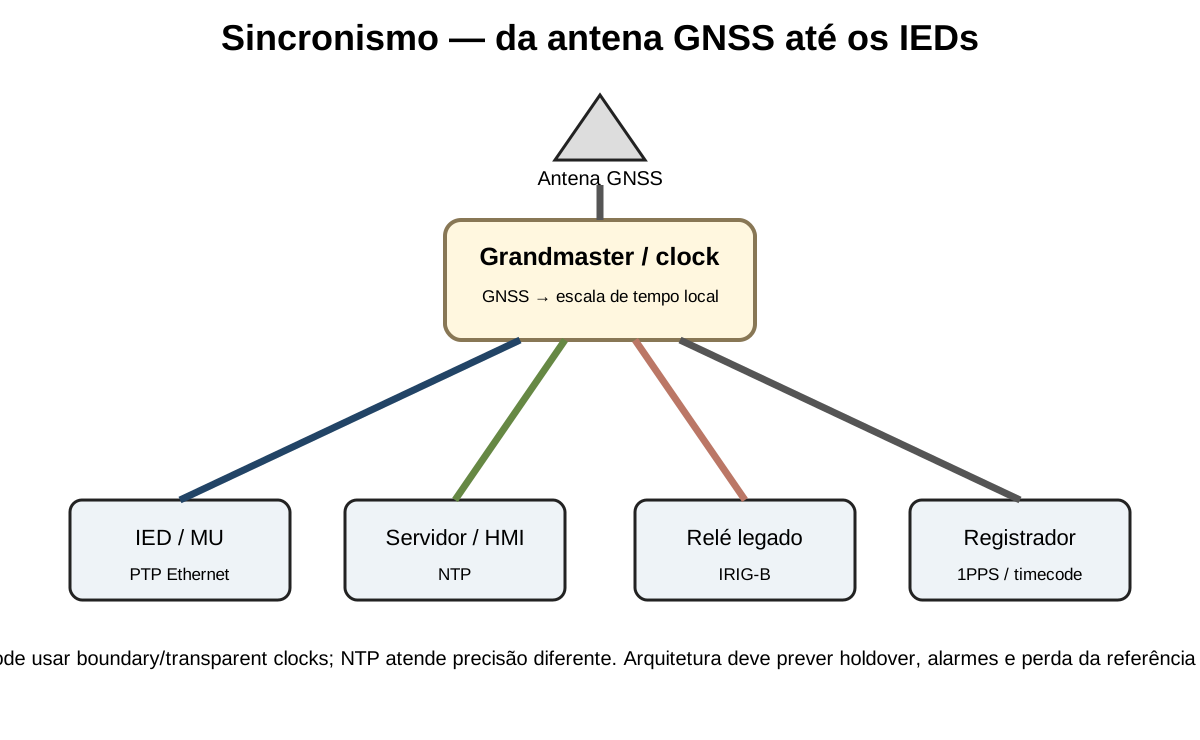
Sincronismo fornece uma referência temporal comum para SOE, proteção, medição fasorial e Process Bus.
No desenho de GPS / GNSS, localize GPS / GNSS entre origem e destino e marque quais elementos dependem de satélites visíveis, precisão, holdover. A definição deve permitir responder quem produz a informação, quem toma a decisão, onde o estado é mantido e qual evidência aparece primeiro quando algo sai do esperado.
Da origem ao efeito: sequência e estados de GPS / GNSS
Documente fonte, hierarquia, precisão, offset, holdover e distribuição do tempo.
Desenhe a cadeia desde a fonte até o consumidor e meça offset e estado em cada estágio. A retirada controlada da referência e o retorno ao regime normal revelam holdover, seleção de fonte e qualidade real do relógio. Neste artigo, acompanhe antena, satélites visíveis, precisão, holdover como uma cadeia causal: condição de entrada → estado interno → decisão → saída → evidência. Esse percurso evita repetir definições e obriga cada bloco do texto a acrescentar um nível novo de explicação.
Parâmetros e campos de GPS / GNSS: significado, efeito e validação
Os itens abaixo não são apenas nomes de configuração. Para cada parâmetro ou campo, o artigo registra o que ele representa, o efeito prático de um valor/estado incorreto e a evidência usada para confirmar a interpretação. Valores default e faixas exatas que dependem de fabricante ou firmware devem ser confirmados na documentação do equipamento, mas a relação causa → efeito precisa permanecer válida entre implementações.
Ao alterar GPS / GNSS, mude uma variável por vez e preserve o baseline. Um valor só deve ser considerado adequado quando o efeito esperado aparece na captura, no contador, no log ou no processo e quando a condição degradada continua dentro do requisito.
- UTC — O que é: elemento de engenharia relacionado a GPS / GNSS dentro de GPS / GNSS; deve ser identificado pela representação real usada no equipamento/protocolo. Efeito: Seu valor ou estado altera a interação com GPS / GNSS; documente dependências e limite em vez de copiar um valor de outro projeto. Validar: comparar condição normal e uma alteração controlada usando offset como evidência objetiva.
- PPS — O que é: elemento de engenharia relacionado a GPS / GNSS dentro de GPS / GNSS; deve ser identificado pela representação real usada no equipamento/protocolo. Efeito: Seu valor ou estado altera a interação com GPS / GNSS; documente dependências e limite em vez de copiar um valor de outro projeto. Validar: comparar condição normal e uma alteração controlada usando qualidade do relógio como evidência objetiva.
- antena — O que é: elemento de engenharia relacionado a GPS / GNSS dentro de GPS / GNSS; deve ser identificado pela representação real usada no equipamento/protocolo. Efeito: Seu valor ou estado altera a interação com GPS / GNSS; documente dependências e limite em vez de copiar um valor de outro projeto. Validar: comparar condição normal e uma alteração controlada usando fonte como evidência objetiva.
- satélites visíveis — O que é: elemento de engenharia relacionado a GPS / GNSS dentro de GPS / GNSS; deve ser identificado pela representação real usada no equipamento/protocolo. Efeito: Seu valor ou estado altera a interação com GPS / GNSS; documente dependências e limite em vez de copiar um valor de outro projeto. Validar: comparar condição normal e uma alteração controlada usando holdover como evidência objetiva.
- precisão — O que é: elemento de engenharia relacionado a GPS / GNSS dentro de GPS / GNSS; deve ser identificado pela representação real usada no equipamento/protocolo. Efeito: Seu valor ou estado altera a interação com GPS / GNSS; documente dependências e limite em vez de copiar um valor de outro projeto. Validar: comparar condição normal e uma alteração controlada usando timestamp como evidência objetiva.
- holdover — O que é: período em que o relógio mantém tempo usando seu oscilador/modelo interno após perder a referência externa. Efeito: A precisão degrada com o tempo e depende da qualidade do oscilador e das condições ambientais. Validar: retirar a referência, medir evolução do offset e registrar o tempo até exceder o limite da aplicação.
Cenário prático: uma decisão de engenharia envolvendo GPS / GNSS
Use GPS / GNSS para provar a cadeia completa de GPS / GNSS. Registre antena em regime, meça satélites visíveis com método adequado e provoque uma janela de precisão. O retorno à referência deve ser tão bem documentado quanto a perda, pois saltos ou demora na recuperação podem afetar SOE ou Process Bus.
O limite aceitável de GPS / GNSS depende da aplicação. Relacione antena ao requisito temporal de GPS / GNSS, estabeleça tolerância para satélites visíveis e defina como precisão será testado. Quando eventos ficam fora de ordem, compare primeiro a qualidade temporal na origem antes de atribuir tudo à latência da rede.
- Definir uma condição normal de GPS / GNSS e salvar a evidência associada a antena.
- Escolher uma única variável relacionada a satélites visíveis e prever o efeito antes de alterar.
- Repetir o mesmo teste e comparar precisão nas mesmas medições ou campos.
- Registrar o critério que permite aceitar, rejeitar ou reverter a configuração de GPS / GNSS.
Como escolher valores sem copiar configuração de outro projeto
Um parâmetro de GPS / GNSS só está explicado quando se conhece unidade ou representação, faixa suportada, default quando existir, dependências e consequência observável. Para antena, satélites visíveis, precisão, compare valor atual, valor pretendido e efeito medido antes/depois.
Em GPS / GNSS, ajustes interagem. Timeout depende de latência e retries; buffers dependem da taxa de eventos e da duração da indisponibilidade; prioridades dependem da rede; políticas de segurança dependem do fluxo real. A escolha precisa ser justificável pelo requisito e pelo teste.
- GPS / GNSS — antena: registrar valor, unidade/representação, dependência, efeito e evidência
- GPS / GNSS — satélites visíveis: registrar valor, unidade/representação, dependência, efeito e evidência
- GPS / GNSS — precisão: registrar valor, unidade/representação, dependência, efeito e evidência
- GPS / GNSS — holdover: registrar valor, unidade/representação, dependência, efeito e evidência
Do “online” à prova técnica: validação de GPS / GNSS
Meça offset e teste perda/restauração da referência.
Defina a evidência antes do teste de GPS / GNSS. Para esta categoria, sinais úteis incluem offset, qualidade do relógio, fonte, holdover, timestamp, assimetria. Use estado inicial conhecido, estímulo reproduzível e resultado esperado; quando houver duas pontas, registre as duas, e quando houver gateway/firewall/conversor, registre também a transformação intermediária.
- Validar antena em condição normal
- Forçar uma condição degradada ligada a satélites visíveis
- Confirmar recuperação sem perder estado, evento ou evidência relevante
- Salvar configuração, logs/captura e horário do teste como baseline
Quando GPS / GNSS dá errado: separar sintoma, causa e efeito
Conectividade normal não garante tempo correto; sempre valide qualidade e estado do relógio separadamente.
Não conclua a partir do sintoma sozinho. Para GPS / GNSS, cruze pelo menos duas fontes de evidência e procure a primeira divergência. Se antena, satélites visíveis, precisão estão corretos mas o resultado final continua errado, avance para a próxima fronteira do sistema em vez de alterar novamente um parâmetro já comprovado.
- antena: registre um caso saudável, um caso com falha e a diferença objetiva em fonte.
- satélites visíveis: registre um caso saudável, um caso com falha e a diferença objetiva em holdover.
- precisão: registre um caso saudável, um caso com falha e a diferença objetiva em timestamp.
- holdover: registre um caso saudável, um caso com falha e a diferença objetiva em assimetria.
GPS / GNSS: dados exclusivos deste recorte (parâmetros)
Em GPS / GNSS, sincronismo precisa declarar fonte, offset e estado. NTP usa UDP 123; PTP pode usar EtherType 0x88F7 ou UDP 319/320. Registre Grandmaster/peer, offset, path delay, stratum/domain, qualidade e holdover; retire a referência e meça deriva e tempo de recuperação.
Na lente de parâmetros, GPS / GNSS só está explicado quando NTP tem unidade/faixa e PTP event tem efeito mensurável na captura, log ou processo.
- NTP: UDP 123. Peer, stratum, offset e delay.
- PTP event: UDP 319. Sync/Delay_Req e timestamping.
- PTP general: UDP 320. Follow_Up/Announce e estado.
- PTP L2: EtherType 0x88F7. Confirmar PTP direto sobre Ethernet quando usado.
GPS / GNSS: banda, propagação e margem de enlace — GPS / GNSS / parâmetros
Na análise de parâmetros de GPS / GNSS, GLONASS precisa ter valor/faixa, unidade ou representação e consequência observável quando sai do esperado. As designações IEEE de banda ajudam a organizar o problema: L ≈ 1–2 GHz, C ≈ 4–8 GHz, Ku ≈ 12–18 GHz e Ka ≈ 26,5–40 GHz. Quanto maior a frequência, maior tende a ser a sensibilidade a chuva e perdas atmosféricas, embora disponibilidade real dependa de EIRP, G/T, modulação/codificação, antena, clima e margem projetada. As faixas efetivamente usadas por cada serviço ocupam apenas partes dessas bandas. O critério de encerramento para GPS / GNSS em parâmetros é obter o mesmo resultado em novo teste de GLONASS, mantendo o ponto de medição e a condição inicial.
Para GPS / GNSS, não trate UTC como rótulo: registre o valor efetivo, a origem da configuração e o efeito de uma alteração controlada. Para GPS / GNSS, registre frequência de uplink/downlink do serviço, potência/EIRP, RSL, Eb/N0 ou SNR, modulação, FEC, latência, perda e margem durante chuva. BUC e LNB devem ser tratados como parte do orçamento: ganho, potência, faixa, LO e estabilidade podem produzir sintoma de rede mesmo quando IP e roteamento estão corretos. Para este artigo de GPS / GNSS, a evidência ligada a UTC deve ser armazenada com horário, origem e condição de teste, permitindo comparação posterior.
- GPS / GNSS · parâmetros · GLONASS: Separar frequência nominal da banda da frequência real de operação do serviço.
- GPS / GNSS · parâmetros · Galileo: Registrar RSL/Eb/N0 ou SNR junto da modulação/FEC; potência isolada é insuficiente.
- GPS / GNSS · parâmetros · BeiDou: Comparar condição seca x chuva usando a mesma janela de métricas.
- GPS / GNSS · parâmetros · UTC: Em BUC/LNB, conferir alimentação, LO/faixa, cabos/conectores e alarmes do modem.
Continue estudando
Os próximos conteúdos foram escolhidos para formar uma sequência técnica, relacionando fundamento, configuração, diagnóstico e aplicação.